Apptronik启用Robot Park并公布Apollo 2
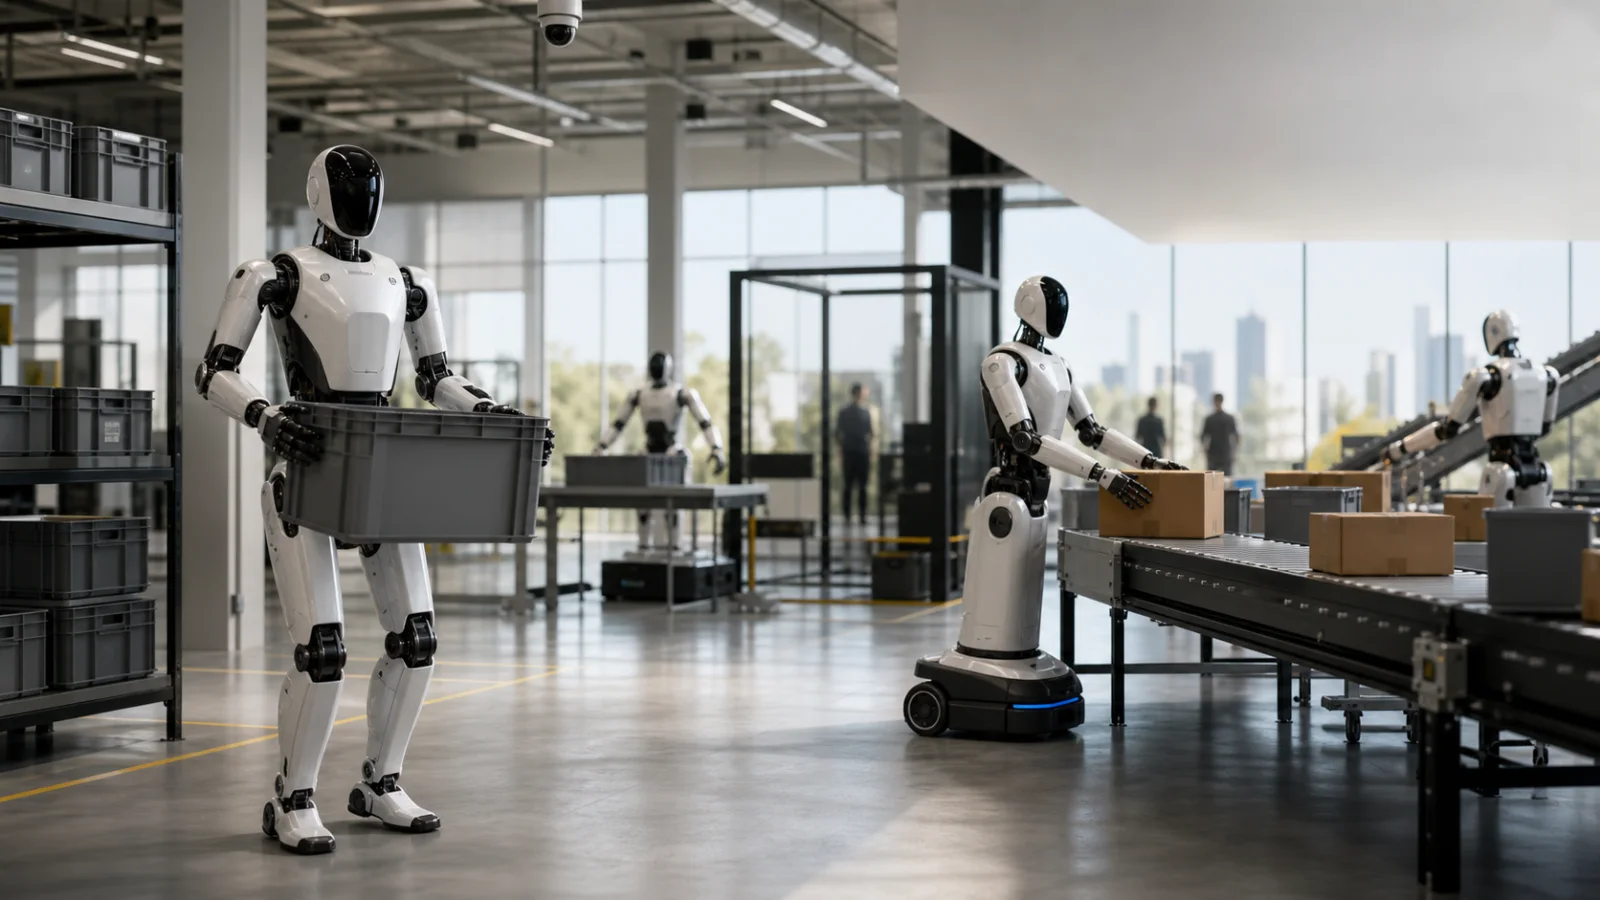
Apptronik在美国得州奥斯汀启用扩建后的人形机器人数据采集中心,并首次公开当前一代机器人平台Apollo 2。这项计划把近9万平方英尺的训练场、模块化机器人硬件和Google DeepMind的Gemini Robotics模型连接成一套开发闭环。
快速了解
- Robot Park是Apptronik用于采集真实世界人形机器人训练数据的旗舰设施。
- Apollo 2提供双足和轮式底盘两种配置。
- Apptronik称,类似数据采集流程也已部署在Google DeepMind、Mercedes-Benz和GXO相关站点。
- Apollo 2的数据与运营经验将用于下一代商业产品Apollo 3。
它是训练中心,不是传统工厂
Robot Park的核心任务是产生机器人经验,而不是单纯组装设备。Apollo 2会在物流、制造和零售布置中练习来自客户的任务。公司结合遥操作、自主执行和仿真采集训练样本。
这种定位反映了人形机器人行业的变化。更强的执行器和更灵活的手只是基础,实用自主能力还需要反复接触不同物体、布局和失败情况。专门设施可以复现典型工作流,同时持续改变环境,提高模型鲁棒性。
Apptronik把奥斯汀中心称为全球Robot Park网络的核心。公司表示,研究合作伙伴Google DeepMind以及客户Mercedes-Benz和GXO的站点也采用了类似数据流程。不过,公告没有披露机器人数量、每日数据规模或新地点的具体开放时间。
为什么Apollo 2有两种移动方式
Apollo 2采用模块化平台,可安装双足下肢或轮式底盘。这样,上半身能够沿用相同操作能力,而团队可以根据场地选择更合适的移动方式。
轮式版本在平整地面和固定路线中具有稳定性与效率优势。Apptronik称,该版本按现有工业移动机器人安全标准设计。双足版本则面向为人类设计的空间,在有障碍物或复杂布局时可能更灵活。
这也是务实的部署策略。很多任务需要接近人类的触达范围和双臂操作,却不一定需要双足行走。轮式底盘能够降低平衡和步态控制难度,同时保留上半身的价值。
与Google DeepMind的连接
Apptronik表示,Apollo 2产生的数据会支持其与Google DeepMind的研究合作以及Gemini Robotics模型开发。公司把流程描述为连续闭环:机器人工作并产生数据,工程团队整理数据和改进模型,再把新策略部署回机器人。
Robot Park也使用高保真物理仿真。仿真能够扩展场景覆盖,但接触、摩擦、物体差异和人员活动很难被完整建模,因此真实运营数据仍然关键。
Apollo 2本身并未被描述为最终大规模商业产品。Apptronik称,该平台已经在Robot Park运行一年以上,其经验将直接用于下一代商业机器人Apollo 3。
为什么值得关注
人形机器人公司的竞争正在从机械设计延伸到学习基础设施。即使硬件可以量产,企业仍需建立可重复的方法来学习客户任务、验证安全并在部署后持续改进。
Robot Park把这些功能集中在同一体系中,也让Apptronik能够使用同一套上半身平台和任务库比较双足与轮式方案。真正尚待验证的是,这个训练闭环能否把演示转化为客户现场稳定且具有经济性的运行。
接下来关注什么
后续应关注可量化指标,包括机队规模、自主运行时长、人工干预率和长期任务表现。客户从试点走向扩展部署,会比展示视频更有说服力。
Apollo 3也是一个关键节点。Apptronik表示Apollo 2的数据正在塑造商业机队,但本次公告没有给出最终规格、价格或交付时间。
常见问题
Apptronik Robot Park是什么?
它是一套用于采集真实世界数据和训练人形机器人能力的设施与客户站点网络,其中奥斯汀旗舰中心接近9万平方英尺。
Apollo 2只有双足版本吗?
不是。Apptronik提供双足下肢和轮式底盘两种Apollo 2配置。
Apollo 2与Apollo 3有什么区别?
Apollo 2是当前的数据采集和训练平台。Apptronik把Apollo 3描述为基于Apollo 2运营经验开发的下一代商业产品。