ABB与NVIDIA提出工业物理AI闭环工程路线
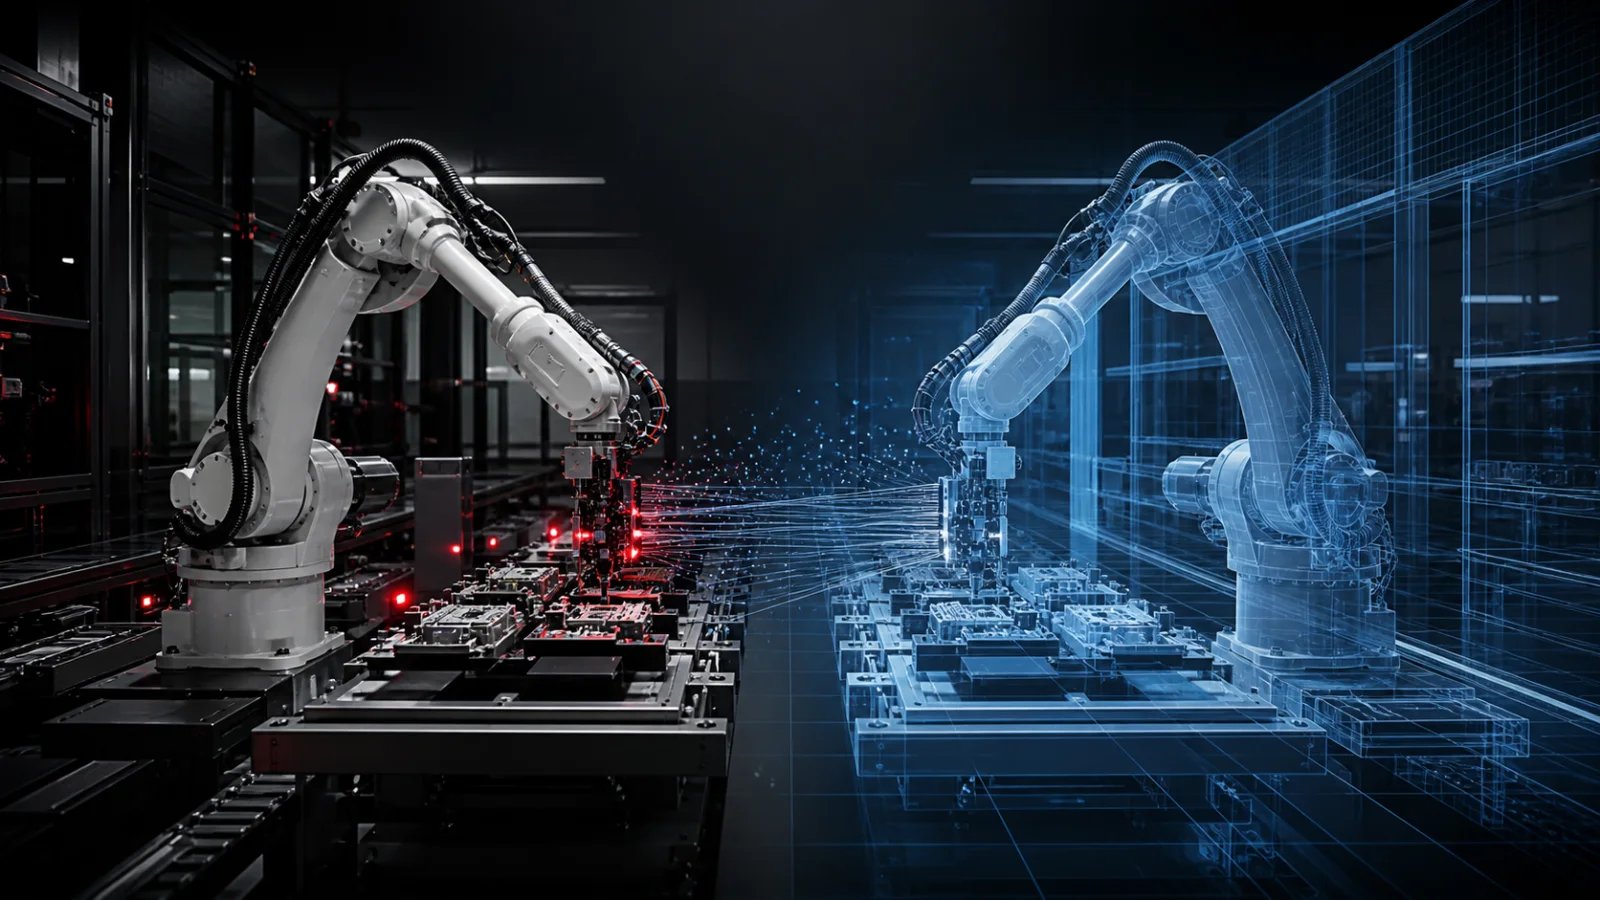
ABB Robotics与NVIDIA发布了一份白皮书,为精密制造中的物理AI提出可重复的工程流程。这套方法并不把AI模型视为可以直接塞进产线的单一部件,而是把数字孪生、合成数据、虚拟验证和真实运营反馈连接起来。
快速了解
- 流程把视觉风险分析和AI验证提前到数字工程阶段。
- 合成数据与真实数据通过Real2Sim2Real反馈闭环连接。
- RobotStudio HyperReality把NVIDIA Omniverse库与ABB的仿真和虚拟控制器结合。
- ABB计划在部分客户测试后,于2026年下半年向超过6万名RobotStudio用户提供该产品。
为什么物理AI需要工程流程
传统工业自动化最适合产品、夹具和运动都高度可预测的场景。AI视觉可以帮助机器人应对变化,但也会引入不确定性:光照、反射、异常零件和遮挡都可能改变模型的判断。
ABB与NVIDIA认为,这些风险应在设备进入车间之前处理。其流程先建立任务数字孪生,生成任务专用合成数据,训练或适配感知模型,再让机器人行为在多种虚拟变化中接受验证。真实生产数据随后继续更新模型和仿真。
这不是一个单独算法,而是一套全生命周期方法。它希望让应用从概念走向部署时,数据、模型版本、验证证据和机器人行为都可以追踪。
Real2Sim2Real闭环
在Real2Sim2Real流程中,工程师先依据真实需求和观测建立有效仿真。虚拟环境可以系统改变零件位置、相机角度、材料外观和光照。完成训练或测试的模型回到物理系统运行,再用新的现场数据发现剩余差距。
这些差距会进入下一轮仿真。合成数据和真实数据都不能单独解决问题:合成数据可以低成本覆盖罕见情况,真实测量则会暴露仿真器忽略的摩擦、传感器噪声和流程波动。
白皮书把机器人视觉作为切入点,因为感知错误通常会继续影响规划和运动。在安装前发现薄弱视觉模型,比在产线调试时排查成本更低。
RobotStudio HyperReality
RobotStudio HyperReality是这套思路的一项具体实现。ABB使用NVIDIA Omniverse库扩展RobotStudio离线编程环境,提供照片级、基于物理的仿真。ABB虚拟控制器运行与真实机器人相同的固件,便于工程师比较虚拟与实际行为。
ABB称,该系统能够支持合成数据生成、面向AI的虚拟调试和物理AI模型训练。公司给出的目标包括最高99%的仿真到现实准确度、最高80%的设置与调试时间缩短、最高40%的工程与生产成本降低,以及50%的上市时间加速。这些均是厂商指标,实际效果会高度依赖应用。
完成部分客户试验后,ABB计划在2026年下半年向全球RobotStudio用户提供HyperReality。公告没有给出公开价格或确切发布日期。
为什么值得关注
制造企业通常要求可重复性、安全证据和受控的变更管理,仅靠一个优秀演示远远不够。物理AI系统需要说明模型使用了哪些数据、测试了哪些变化,以及软件更新如何影响机器人行为。
ABB与NVIDIA的路线试图把AI纳入成熟的工业工程纪律。如果方法有效,制造商可能在不放弃工厂验证规范的情况下,更快部署能够适应变化的机器人单元。
尚待回答的问题是,这套方法能否跨越不同传感器、机器人和第三方模型。ABB表示其工具链面向开放AI生态,但真正的互操作性仍需生产项目验证。
接下来关注什么
产品在下半年发布后,应关注独立客户结果,尤其是反光零件、柔性材料或频繁换型的应用。这些场景可能受益于合成变化,同时也最容易暴露仿真到现实差距。
还需要观察ABB如何定义准确度。单一相关性数字无法覆盖所有感知与操作失败模式。真正有价值的案例应披露任务定义、人工干预率和长期表现。
常见问题
RobotStudio HyperReality是什么?
它是ABB RobotStudio即将推出的扩展,集成NVIDIA Omniverse库,用于照片级物理仿真、合成数据和物理AI开发。
Real2Sim2Real是什么意思?
它是一种反馈闭环:真实需求和数据改进仿真,仿真训练与测试AI系统,物理部署结果再进入下一轮虚拟开发。
HyperReality何时可用?
ABB表示,在部分客户试验后,计划于2026年下半年向RobotStudio用户提供该产品。